


Jak kontrolować położenie liniowego stawu robota?
Oct 19, 2026
Zostaw wiadomość
Kontrolowanie położenia liniowego złącza robota jest kluczowym aspektem w dziedzinie robotyki, który bezpośrednio wpływa na wydajność i dokładność systemów robotycznych. Jako dostawca przegubów liniowych robotów rozumiem znaczenie dostarczania skutecznych rozwiązań w zakresie kontroli położenia. Na tym blogu omówię kluczowe czynniki i metody kontrolowania położenia liniowego złącza robota.
Zrozumienie podstaw liniowych połączeń robotów
Zanim omówimy sterowanie położeniem, istotne jest dokładne zrozumienie liniowych połączeń robotów. Przeguby liniowe robotów to elementy mechaniczne umożliwiające ruch liniowy w systemach robotycznych. Zostały zaprojektowane tak, aby zapewnić precyzyjny i powtarzalny ruch po linii prostej, co jest niezbędne w różnych zastosowaniach, takich jak operacje podnoszenia i umieszczania, linie montażowe i transport materiałów.
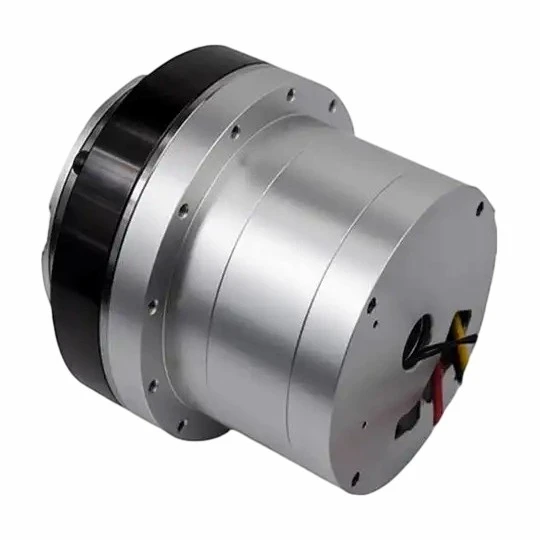
Na rynku dostępne są różne typy liniowych przegubów robotów, każdy z nich ma swoją własną charakterystykę i parametry użytkowe. Na przykład,Moduły przegubowe o dużej sztywności i dużej wytrzymałościnadają się do zastosowań wymagających dużej nośności i stabilności. Połączenia te są często używane w warunkach przemysłowych, gdzie trzeba przenosić lub manipulować ciężkimi przedmiotami. Z drugiej strony,Lekkie moduły przegubowesą przeznaczone do zastosowań wymagających dużej szybkości i zwinności ruchu, np. w przemyśle elektronicznym.
Kluczowe czynniki wpływające na kontrolę pozycji
Na kontrolę położenia liniowego złącza robota może wpływać kilka czynników. Jednym z najważniejszych czynników jest dokładność ruchu stawu. Obejmuje to liniowość ruchu, powtarzalność pozycji i rozdzielczość połączenia. Przegub o wysokiej dokładności może zapewnić robotowi dokładne dotarcie do żądanej pozycji, co ma kluczowe znaczenie w przypadku zadań wymagających dużej precyzji.
Kolejnym czynnikiem jest obciążenie stawu. Ciężar i rozkład obciążenia mogą mieć wpływ na działanie stawu i kontrolę położenia. Duże obciążenie może spowodować odkształcenie złącza lub zwiększone tarcie, co może prowadzić do błędów w kontroli położenia. Dlatego ważne jest, aby wybrać złącze, które wytrzyma oczekiwane obciążenie i zaprojektować system robotyczny w sposób minimalizujący wpływ obciążenia na złącze.
Układ sterowania odgrywa również istotną rolę w sterowaniu położeniem. Dobrze zaprojektowany system sterowania może zapewnić dokładną informację zwrotną w czasie rzeczywistym dla złącza, umożliwiając mu dostosowanie jego położenia w oparciu o pożądany cel. System sterowania powinien być w stanie obsłużyć różne typy sygnałów wejściowych, takich jak polecenia położenia, polecenia prędkości i polecenia siły, a także generować odpowiednie sygnały wyjściowe do napędzania przegubu.
Metody kontroli położenia
Istnieje kilka metod kontrolowania położenia liniowego złącza robota. Jedną z najpopularniejszych metod jest wykorzystanie kontroli ze sprzężeniem zwrotnym. W przypadku sterowania ze sprzężeniem zwrotnym rzeczywista pozycja złącza jest mierzona za pomocą czujnika położenia, takiego jak enkoder lub potencjometr liniowy. Zmierzona pozycja jest następnie porównywana z żądaną pozycją, a różnica między nimi jest wykorzystywana do generowania sygnału błędu. Następnie system sterowania wykorzystuje ten sygnał błędu do regulacji położenia złącza, aż do zminimalizowania błędu.
Inną metodą jest zastosowanie sterowania w otwartej pętli. W przypadku sterowania w pętli otwartej złącze jest napędzane na podstawie wcześniej ustalonego zestawu poleceń, bez żadnej informacji zwrotnej o aktualnym położeniu. Metoda ta jest stosunkowo prosta i niedroga, ale może nie nadawać się do zastosowań wymagających dużej precyzji. Sterowanie w pętli otwartej jest często stosowane w zastosowaniach, w których obciążenie jest względnie stałe, a środowisko jest stabilne.

Oprócz sterowania ze sprzężeniem zwrotnym i otwartą pętlą istnieją również zaawansowane metody sterowania, takie jak sterowanie adaptacyjne i sterowanie rozmyte. Sterowanie adaptacyjne może dostosowywać parametry sterowania w oparciu o zmieniające się warunki systemu, takie jak obciążenie i środowisko. Sterowanie rozmyte wykorzystuje logikę rozmytą do obsługi niepewnych i nieprecyzyjnych informacji, co może być przydatne w zastosowaniach, w których system ma złożoną i nieliniową charakterystykę.
Technologie czujników do kontroli położenia
Aby wdrożyć efektywną kontrolę położenia, konieczne jest zastosowanie odpowiednich technologii sensorowych. Jak wspomniano wcześniej, do pomiaru położenia złącza powszechnie stosuje się enkodery i potencjometry liniowe. Enkodery mogą zapewniać dokładne informacje o pozycji w wysokiej rozdzielczości i są dostępne w różnych typach, np. enkodery inkrementalne i absolutne. Enkodery inkrementalne mierzą zmianę położenia względem punktu odniesienia, natomiast enkodery absolutne mogą określić bezwzględne położenie złącza.
Potencjometry liniowe to kolejny typ czujnika położenia, który można zastosować w liniowych przegubach robotów. Działają poprzez pomiar rezystancji potencjometru podczas ruchu złącza. Potencjometry liniowe są stosunkowo proste i niedrogie, ale mogą mieć ograniczoną dokładność i rozdzielczość w porównaniu z enkoderami.
Oprócz czujników położenia do sterowania położeniem można również stosować czujniki siły. Czujniki siły mogą mierzyć siłę przyłożoną do stawu, co można wykorzystać do wykrywania przeszkód lub zapewnienia, że staw działa w bezpiecznym zakresie. Na przykład podczas operacji „podnieś i umieść” czujnik siły może zostać wykorzystany do wykrycia siły, gdy robot podnosi przedmiot, i do odpowiedniego dostosowania położenia złącza.
Kalibracja i konserwacja
Kalibracja jest ważnym krokiem w zapewnieniu dokładności kontroli położenia. Regularna kalibracja może pomóc w kompensacji wszelkich błędów lub odchyleń w pomiarze położenia złącza. Kalibrację należy przeprowadzić przy użyciu znanego punktu odniesienia lub uchwytu kalibracyjnego, a wyniki należy zapisać do wykorzystania w przyszłości.
Konserwacja ma również kluczowe znaczenie dla długoterminowej wydajności liniowego złącza robota. Regularna kontrola i smarowanie mogą pomóc w zapobieganiu zużyciu i zapewnieniu sprawnego działania złącza. Aby uniknąć dalszych problemów, należy niezwłocznie wymienić wszelkie uszkodzone lub zużyte elementy.
Wniosek
Kontrolowanie położenia liniowego przegubu robota jest złożonym, ale istotnym zadaniem w dziedzinie robotyki. Rozumiejąc kluczowe czynniki wpływające na kontrolę pozycji, stosując odpowiednie metody kontroli i technologie czujników oraz przeprowadzając regularną kalibrację i konserwację, możemy zapewnić, że liniowe złącze robota może zapewnić dokładne i niezawodne działanie.
Jako dostawca przegubów liniowych robotów oferujemy szeroką gamęWspólne modułyaby sprostać różnorodnym potrzebom naszych klientów. Niezależnie od tego, czy potrzebujesz modułu przegubowego o wysokiej sztywności do dużych obciążeń, czy lekkiego modułu przegubowego, mamy dla Ciebie odpowiednie rozwiązanie. Jeśli są Państwo zainteresowani naszymi produktami lub mają Państwo jakiekolwiek pytania dotyczące kontroli położenia przegubów robotów liniowych, prosimy o kontakt w celu dalszej dyskusji i negocjacji w sprawie zamówień.
Referencje
- Craig, JJ (2005). Wprowadzenie do robotyki: mechanika i sterowanie . Sala Pearson Prentice.
- Siciliano, B., Sciavicco, L., Villani, L. i Oriolo, G. (2008). Robotyka: modelowanie, planowanie i sterowanie. Skoczek.
- Spong, MW, Hutchinson, S. i Vidyasagar, M. (2006). Modelowanie i sterowanie robotami. Wiley’a.
Wyślij zapytanie